Toggle navigation
KYLIE STEWART
INTRODUCTION
What we do
Contact
Logo Design
Logo Download
MEMBER
Professfor
PhD Candidates
MS Candidates
Undergraduate Students
Alumni
ROBOTICS
RESEARCH PROJECT
Generative HRI Technology based on the Convergence
A Counter UAS Interceptor UAV and System with a Hi
Collaborative Unmannedautonomous Mobillty
ICT Challenge Step ll
Mobile Robot for Fire Suppression
ICT Challenge Step I
Ropeway Facilities Inspection Robot
Pre Assist Wearable Robot Platform
Smart Weaving Preparatory System
Wearable Type Cooperative Robot
Fine dust Tracking Robot
RL-based Drone Takeoff and Landing
Climbing Robot for Window Cleaning
Diagnosis for Smart Factory
Smart Pad for Robotic Excavator
Multi-tasking Construction Robot
Omni-directional Mobile Robot
UNDERGRADUATE ACTIVITIES
Mobile Robot Based on a Modular Tracked Structure
A Logisitcs Robot with Parallel Structure
Remote Firefighting Robot
Grappling Robot
Leg Wheel Transformable Robot
Transport Swarm Robot
Size Adjustable Mobile Robot
Rough Terrain Overcoming Robot
Transformable Wheeled Mobile Robot
Leveling Mobile Platform
Folding Autonomous QuadCopter
LECTURE
1st Semester
2nd Semester
LabVIEW
PUBLICATION
International Journal
Domestic Journal
Patent
GALLERY
AWARD
2025
2024
2023
2022
2021
2020
2019
2018
2017
2016
2015
YOUTUBE
U N D E R G R A D U A T E A C T I V I T I E S
Grappling Robot Based on Wire Mechanism to Overcome Disconnected Terrain
연구진
- 지도교수 : 주백석
- 연구원 : 김범석, 이호창, 장승련
1. Introduction
▶ 연구 배경 및 목적
① 기존 이동 로봇의 한계
- 재난 및 재해로 인하여 생긴 단절 지형을 극복하고자 할 때 기존의 바퀴 로봇은 이를 극복하지 못함.
- 드론의 경우에도 협소한 공간 등의 장소에서 생긴 험지를 극복하지 못함.
- 특정 상황에 맞는 각기 다른 로봇을 사용하는 것은 시간과 경제적인 측면에서 효율적이지 못함.
② 와이어 메커니즘 기반의 그래플링 로봇
- 본 연구에서는 자체적으로 주위 환경을 인식하고 건너편의 지형에 와이어를 고정하여 단절 지형을 극복할 수 있는 로봇을 제안함.
2. Wire Mechanism
▶ 와이어 메커니즘
① Flexivle Wire
- 말아서 보관이 가능하기 때문에 작은 부피로 먼 거리 전개가 가능함.
- Convex 단면을 가지고 있어 직선의 형태를 유지하며 길게 전진 가능함.
② Gravity Grappling Hook
- 4절 링크의 형태로 되어있어 와이어의 1자유도 제어만으로 후크 구동이 가능하도록 설계함.
3. Mechanical Design
▶ 기구부 설계
① 본체 설계
-로봇이 험지를 인식하고 건너편의 지물과의 거리를 측정하기 위해 레이저 센서가 부착되고, 실시간으로 로봇 상황을 스트리밍할 수 있는 카메라 센서가 부착됨.
② 충격 완화 장치
- 로봇이 단절 지형을 극복할 때 벽면에 부딪히며 생기는 충격을 줄이도록 완충장치를 설계함.
③ 다목적 지지대 설계
1) 다목적 지지대를 움직여 로봇 본체의 상하 각도 조절이 가능하도록 설계함.
2) 모서리 극복 시 다목적 지지대가 슬라이드 역할을 하여 반대 지형을 극복하도록 설계함.
4. Hardware Design
▶ 하드웨어 구성 및 연결도
- 로봇의 전면부에 부착된 레이저 센서를 통해 단절 지형 인식, 후크와 평행하게 위치한 거리 감지 센서를 통해 로봇과 지물 간의 거리 측정함.
- 메인 컨트롤러인 아두이노에서는 센서 부를 통해 인식한 내용을 바탕으로 구동부인 모터에 제어 신호를 전송함.
- 전원 배터리에서 메인 컨트롤러와 모터부에 전원 공급함.
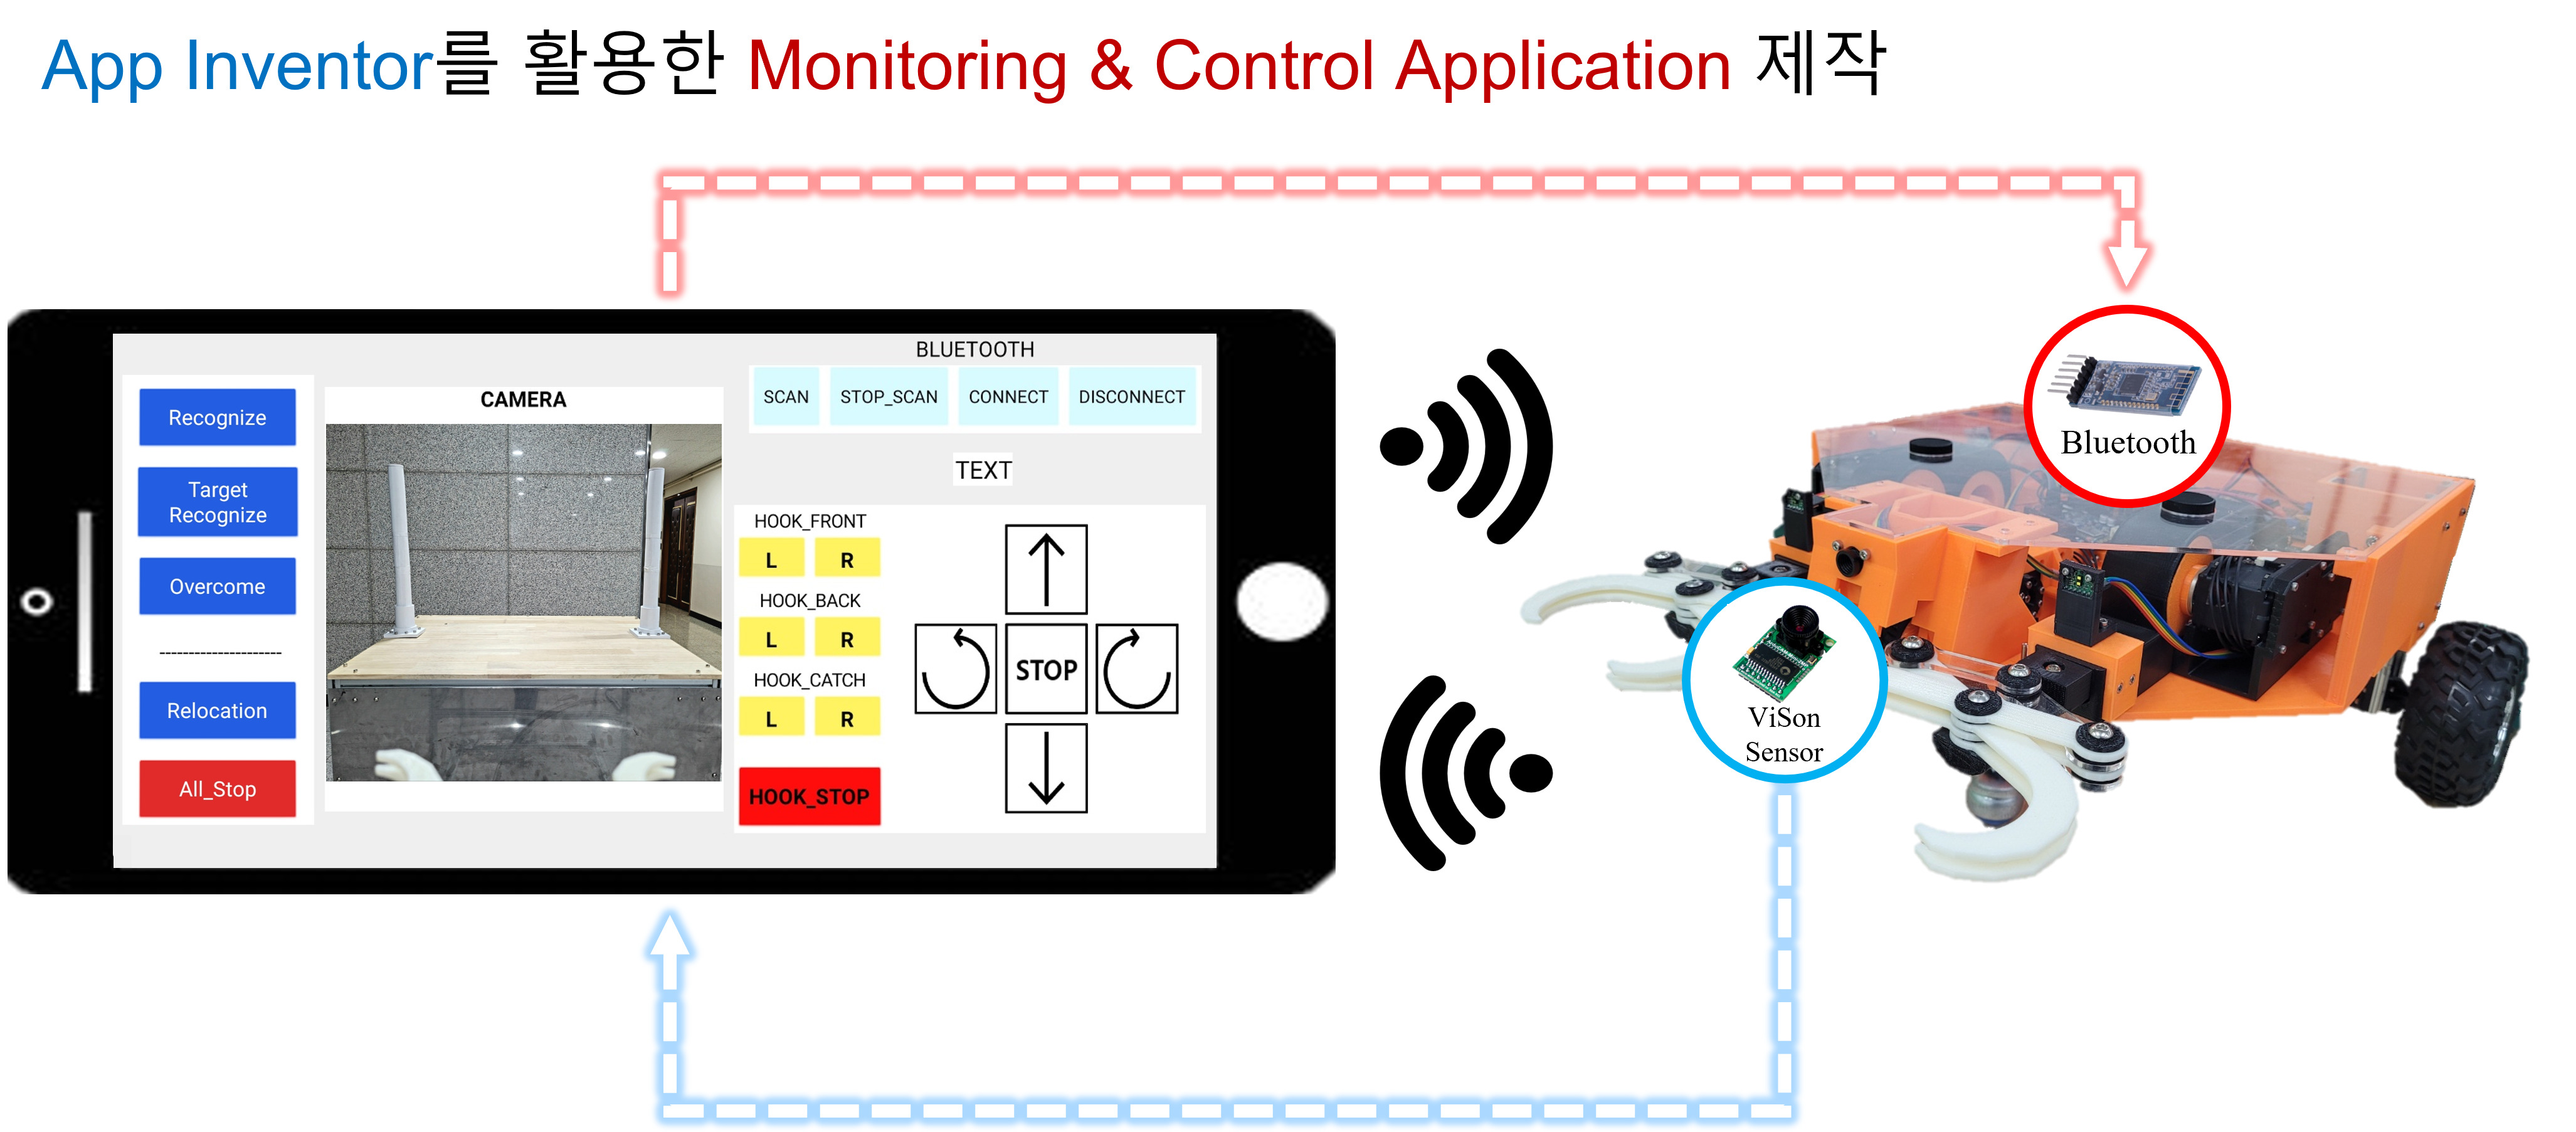
▶ 로봇 제어 및 모니터링 어플리케이션 개발
- 앱 인벤터를 활용하여 유저 인터페이스를 개발함.
- 카메라 센서와 와이파이 모듈을 통해 전송되는 로봇 전방 상황을 실시간으로 모니터링 함.
- 사용자가 모바일 기기를 통해 로봇에게 동작 명령을 내릴 수 있음.
5. Control System Design
▶ 지물 인식 과정
1) 로봇이 왼쪽으로 회전하며 반대 지형에 존재하는 지물을 인식.
2) 센서에 값이 인식되면 즉시 바퀴 회전을 중지.
3) 레이저 센서를 통해 얻은 거리정보를 통해 그 값만큼 와이어를 전개, 후크 고정.
4) 오른쪽으로 회전하며 같은 동작을 수행하고 정면을 바라보게 배치.
▶ 장애물 극복 메커니즘
- 사용자가 원격으로 로봇을 조작할 수 있도록 블루투스 모듈을 이용하여 모바일 기기와 연결함.
- 모바일 기기에서 로봇의 전면부에 부착된 카메라 센서를 이용하여 전방 상황을 전송받아 움직임을 사용자가 수동으로 제어할 수 있음.
- 단절 지형을 인식하면 회전하며 반대편에 존재하는 지물을 인식함.
- 와이어를 당기며 로봇이 단절 지형을 극복함.
▶ 구동 영상
▶ 기대효과
-와이어 메커니즘을 기반으로 여러 환경과 관계없이 이동할 수 있음.
- 사람이 접근하기 어려운 곳에 대한 조사가 필요하거나 구조목적 및 물품 수송 등의 역할로 사용할 수 있음.
-하나의 로봇으로 여러 환경을 이동할 수 있어 시간적, 경제적인 측면에서도 효율적임.
∵ Qualifications (Award & Patent)
• 2022 대한기계학회 전국 학생설계 경진대회 / 대한기계학회장상(은상)
• 2022 창의적 종합설계 경진대회 / 특별상 (중소기업중앙회장상)
• 2022 영남대 컨소시엄 창의적 종합 설계 경진대회 / 은상
• 2022 KIT Engineering Fair / 구미시장상